نویسنده: تحریریه دیجینوبل
خلاصه در یک نگاه
- پایگاه شارژ را چسبیده به دیوار بگذارید و تا ۰٫۵ متر دو طرف و ۱٫۵ متر جلوی آن را خالی نگه دارید.
- درِ همهی اتاقها را در اولین اجرا باز بگذارید تا نقشه کامل ساخته شود.
- ربات را در حین ساخت نقشه جابهجا نکنید؛ برگرداندن دستی به پایگاه فقط نقشهی موقت میسازد.
- دیوار مجازی و محدودهی ممنوع پس از ذخیرهی نقشه تعریف میشوند و با نامعتبر شدن نقشه از بین میروند.
نقشهبرداری جارو رباتیک در اولین اجرا انجام میشود و همان نقشه پایهی همهی کارهای بعدی ربات است: تقسیم اتاقها، تمیز کردن یک اتاق خاص و دیوار مجازی. اگر پیش از این اجرا جای پایگاه شارژ را درست انتخاب کنید، درها را باز بگذارید و کف اتاقها را از کابل و اشیای کوچک خالی کنید، نقشهای کامل و قابل ویرایش میگیرید. این راهنما گامبهگام نشان میدهد پیش از روشن کردن ربات چه کاری انجام دهید و پس از ساخت نقشه چه تنظیماتی را بسازید.
ربات چگونه خانه را نقشه میکند؟
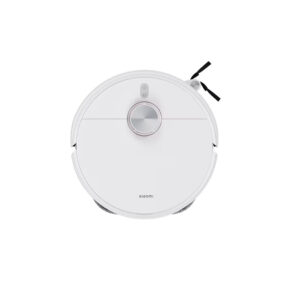
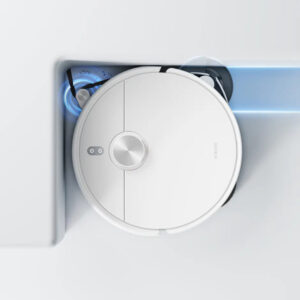
جاروهای رباتیک خانوادهی X20 شیائومی از ناوبری لیزری LDS (حسگر فاصلهیاب لیزری، Laser Distance Sensor) استفاده میکنند. بنا بر پرسشهای رایج شیائومی برای مدل X20+، حسگر LDS روی بدنهی ربات با سرعت زیاد ۳۶۰ درجه میچرخد، پرتو لیزر نامرئی میفرستد و بازتاب آن را دریافت میکند. ربات از این بازتابها فاصلهی خود تا دیوارها و مبلمان را میسنجد، مرز اتاقها را رسم میکند و در هر لحظه جای خود را روی نقشه پیدا میکند.
شیائومی برای همین مدل دو راه ساخت نقشه را شرح میدهد. در «نقشهبرداری سریع» ربات بدون جارو کشیدن خانه را میگردد؛ این کار حدود ۵ تا ۱۵ دقیقه طول میکشد و پس از بازگشت به پایگاه، نقشهای با اتاقهای تفکیکشده میسازد. راه دوم یک نظافت کامل است؛ ربات خانه را تمیز میکند و پس از بازگشت خودکار به پایگاه، نقشهی کامل را ذخیره میکند. اگر ربات اولین بار بدون نقشه کار کند، ابتدا لبههای محدودهای حدود ۴٫۵ در ۴٫۵ متر را تمیز میکند و سپس بقیهی فضا را میپوشاند.
نکتهی مهم این است که نقشه فقط وقتی کامل ذخیره میشود که ربات خودش کار را تمام کند و به پایگاه برگردد. اگر ربات را در میانهی کار با دست به پایگاه برگردانید یا جابهجا کنید، فقط یک نقشهی موقت ساخته میشود؛ نقشهی موقت اتاقبندی خودکار ندارد و امکان انتخاب اتاق، تغییر مرز اتاقها و نامگذاری را نمیدهد.
۵ گام آمادهسازی خانه پیش از نقشهبرداری جارو رباتیک
این پنج گام را پیش از اولین اجرا به ترتیب انجام دهید. هر گام به یکی از توصیههای مستندات شیائومی برمیگردد و جلوی رایجترین دلیلهای نقشهی ناقص را میگیرد.
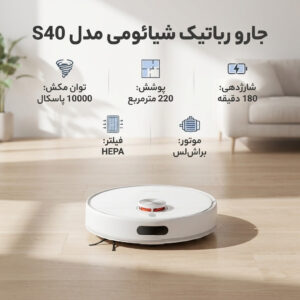
گام اول: جای ثابت پایگاه شارژ را انتخاب کنید
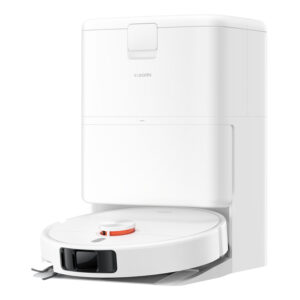
پایگاه شارژ نقطهی شروع و پایان نقشه است. شیائومی در راهنمای پایگاه شارژ مدل S20 میگوید پایگاه را روی زمین صاف و چسبیده به دیوار بگذارید، تا شعاع ۰٫۵ متری دو طرف و ۱٫۵ متری جلوی آن هیچ وسیلهای نباشد، پایگاه زیر نور مستقیم آفتاب قرار نگیرد و در محدودهی پوشش وایفای باشد. جای پایگاه را پیش از نقشهبرداری قطعی کنید؛ طبق همان مستندات، تغییر جای پایگاه در حین ساخت نقشه مجاز نیست، چون ربات کار را از پایگاه شروع میکند و نقشه پس از بازگشت به آن ذخیره میشود.
گام دوم: درِ همهی اتاقهایی را که باید تمیز شوند باز بگذارید
ربات فقط جایی را میشناسد که به آن راه پیدا کند. شیائومی برای کامل بودن نقشه توصیه میکند درِ همهی محدودههایی که قرار است تمیز شوند باز باشد. اتاقی که در اولین اجرا بسته بماند، روی نقشه نمیآید و بعداً باید نقشه را دوباره بسازید. اگر اتاقی را هرگز نمیخواهید تمیز شود، باز هم درِ آن را باز بگذارید و بعد از ساخت نقشه با دیوار مجازی آن را ببندید؛ این کار نقشه را کامل نگه میدارد.
گام سوم: کف اتاقها را از کابل و اشیای کوچک خالی کنید
حسگرهای جلوی ربات همهچیز را نمیبینند. در پرسشهای رایج X20+ آمده است که سطحهای تیره، اجسام بسیار براق مانند فلز، اجسام شفاف مانند دیوار شیشهای، پایههای باریک میز و صندلی و مانعهای خیلی کوتاه گاهی دیده نمیشوند. همچنین وقتی نور محیط کم است، تشخیص اجسام توریشکل، سیم برق، کفش و ترازو ضعیفتر میشود. پس پیش از اجرا سیمها را جمع کنید، کفشها و اسباببازیها را بردارید و چراغها را روشن بگذارید.
گام چهارم: به آینهها و سطوح براق توجه کنید
شیائومی در راهنمای ساخت نقشهی مدل S20 تصریح میکند که وجود اجسام بسیار بازتابنده مانند آینه، پنجره و فلز براق روی کیفیت نقشه اثر میگذارد. آینهی قدی که تا کف زمین میرسد یا درِ شیشهای بالکن میتواند مرز اتاق را در نقشه جابهجا نشان دهد. اگر امکانش هست، برای اولین اجرا جلوی آینهی قدی را با پرده یا یک تختهی مات بپوشانید و پس از ساخت نقشه، مرزها را در اپلیکیشن با دیوار واقعی مقایسه کنید.
گام پنجم: حسگرها را تمیز و ربات را شارژ کنید
حسگر LDS باید دید روشنی داشته باشد. شیائومی برای X20+ توصیه میکند حسگر LDS، حسگر لیزر خطی و حسگرهای تشخیص پله هر ماه با پارچهی نرم و خشک تمیز شوند؛ برای اولین اجرا هم همین کار را انجام دهید تا گردوغبار ناشی از بستهبندی و جابهجایی پاک شود. ربات را هم پیش از شروع روی پایگاه شارژ کامل کنید. در خانهی چندطبقه، شیائومی پیشنهاد میکند برای ساخت نقشهی هر طبقه پایگاه شارژ را به همان طبقه ببرید تا نقشهبرداری بهخاطر تمام شدن باتری و ناتوانی ربات در بازگشت به پایگاه ناتمام نماند.
در حین اولین اجرا چه کاری نکنید؟
اولین اجرا را تا بازگشت ربات به پایگاه رها کنید. طبق راهنمای ساخت نقشهی شیائومی، نقشهی تازه فقط پس از بازگشت خودکار ربات به پایگاه ذخیره میشود و نباید ربات را در حین ساخت نقشه متوقف یا جابهجا کنید. چند رفتار ساده جلوی خراب شدن نقشه را میگیرد:
- ربات را بلند نکنید و به اتاق دیگری نبرید، حتی اگر به نظر برسد گوشهای را جا انداخته است.
- مبلمان سنگین را در همان زمان جابهجا نکنید؛ مرز اتاقها از روی همین مبلمان و دیوارها رسم میشود.
- بچهها و حیوانات خانگی را تا پایان کار از مسیر ربات دور نگه دارید تا دکمهی بازگشت یا توقف بهاشتباه فشرده نشود.
- اگر ربات جایی گیر کرد، فقط آن را آزاد کنید و سر جای خودش بگذارید؛ برگرداندن دستی به پایگاه نقشه را موقت میکند.
برای جارو رباتیک شیائومی X20 Plus با ایستگاه Omni، شیائومی میگوید ربات در حین نقشهبرداری سریع تی را بالا میبرد؛ بنابراین نگران خیس شدن فرش در اولین اجرا نباشید. برای بالا رفتن خودکار تی روی فرش در نظافتهای بعدی، محدودهی فرشها را باید در اپلیکیشن مشخص کنید.
پس از ساخت نقشه: اتاقبندی و دیوار مجازی
وقتی نقشه ذخیره شد، کار اصلی شما در اپلیکیشن Xiaomi Home انجام میشود. ابتدا مرز اتاقها را با نقشهی واقعی خانه مقایسه کنید، اتاقهایی را که ربات اشتباه یکی کرده جدا کنید و برای هر اتاق نامی بگذارید تا بعداً بتوانید فقط آشپزخانه یا اتاق خواب را تمیز کنید.
بعد نوبت محدودههای ممنوع است. در راهنمای مدل X20 Pro سه نوع محدودیت معرفی شده است:
| نوع محدودیت | رفتار ربات | کاربرد پیشنهادی |
|---|---|---|
| دیوار مجازی | از خطچین روی نقشه عبور نمیکند | بستن ورودی بالکن یا اتاقی که نباید تمیز شود |
| محدودهی ممنوع جارو و تی | در هیچ حالتی وارد کادر نمیشود | زیر مبلهای کوتاه، پلههای فرورفته، محل کاسهی آب حیوان خانگی |
| محدودهی ممنوع تی | فقط در حالت تیکشی وارد نمیشود | فرشها و کفپوشهایی که نباید خیس شوند |
شیائومی توصیه میکند لبهی دیوار مجازی و محدودهی ممنوع را با جای مبلمان تنظیم کنید و جاهایی را که ربات معمولاً در آنها گیر میکند، مثل پلههای فرورفته و زیر مبلمان، داخل محدودهی ممنوع قرار دهید. این امکان در مدلهایی مانند جارو رباتیک شیائومی X20 Pro فقط پس از ذخیرهی یک نقشه فعال میشود. برای مقایسهی مدلهای دیگر، فهرست جاروهای رباتیک و جاروبرقیهای فروشگاه را ببینید؛ برند و شرایط گارانتی هر کالا در صفحهی همان محصول آمده است.
چه زمانی نقشه را از نو بسازید؟
نقشه همیشگی نیست. طبق مستندات X20 Pro، جابهجا کردن ربات یا تغییر بزرگ در چیدمان خانه میتواند نقشهی قبلی را نامعتبر کند و همراه آن دیوارهای مجازی و محدودههای ممنوع هم از بین میروند. اگر مبلمان را جابهجا کردهاید، اتاقی را به خانه اضافه کردهاید یا ربات مدام جای خود را گم میکند، نقشه را حذف و دوباره بسازید و این بار هم پنج گام آمادهسازی را تکرار کنید. نقشهبرداری جارو رباتیک دوم معمولاً سریعتر است، چون حالا میدانید کدام آینه، کابل یا مبل کوتاه مشکلساز بوده است.
در خانهی چندطبقه، برای هر طبقه نقشهای جداگانه بسازید و آن را با نامی روشن مانند «طبقهی بالا» ذخیره کنید. تعداد نقشههایی که ربات نگه میدارد به مدل بستگی دارد؛ برای نمونه، شیائومی ظرفیت مدل S20 را ۵ نقشه اعلام کرده است.
پرسشهای رایج
نقشهبرداری سریع بهتر است یا نظافت کامل؟
اگر خانه آماده است و میخواهید زود اتاقبندی را ببینید، نقشهبرداری سریع کافی است؛ طبق راهنمای شیائومی، ربات در این حالت بدون جارو کشیدن خانه را میگردد و حدود ۵ تا ۱۵ دقیقه کار میکند.
چرا یکی از اتاقها روی نقشه نیامده است؟
معمولاً در آن اتاق در زمان اولین اجرا بسته بوده یا مانعی مثل کابل، فرش جمعشده یا آستانهی بلند راه ربات را بسته است. راه را باز کنید و نقشه را دوباره بسازید.
آیا محدودهی ممنوع برای جلوگیری از افتادن ربات از پله کافی است؟
آن را تنها مانع ندانید؛ محدودهی ممنوع به نقشه وابسته است و با نامعتبر شدن نقشه از بین میرود. حسگرهای تشخیص پله را هم طبق توصیهی شیائومی هر ماه با پارچهی نرم و خشک تمیز کنید.
اگر ربات وارد محدودهی ممنوع شد چه کنم؟
اول حسگرهای ربات را با پارچهی نرم و خشک تمیز کنید. اگر مبلمان را جابهجا کردهاید یا ربات را به جای دیگری بردهاید، نقشه ممکن است نامعتبر شده باشد؛ آن را از نو بسازید و محدودهها را دوباره تعریف کنید.
منابع
- شیائومی: پرسشهای رایج جارو رباتیک X20+
- شیائومی: راهنمای ساخت نقشه در جارو رباتیک S20
- شیائومی: راهنمای پایگاه شارژ جارو رباتیک S20
- شیائومی: تنظیم دیوار مجازی در جارو رباتیک X20 Pro
ویرایش: حمیدرضا صالح
این مطلب را تحریریه دیجینوبل با کمک هوش مصنوعی و بر پایه منابعِ فهرستشده در پایان آن تهیه کرده است. اگر نکتهای نادرست دیدید، از راه صفحهٔ «تماس با ما» یا چت آنلاین خبرمان کنید.
OTG چیست؟ وصل کردن فلش و ماوس به گوشی
اگر میخواهید فلش مموری، ماوس یا کیبورد را مستقیم به گوشی وصل کنید، پاسخ پرسش «OTG چیست» همین است: قابلیتی که به گوشی اجازه میدهد نقش میزبان (Host)…
شارژ لپتاپ با USB-C: چه شارژری لازم است؟
شارژ لپتاپ با USB-C زمانی بیدردسر است که سه چیز با هم جور باشند: لپتاپ از درگاه USB-C برای ورود برق پشتیبانی کند، شارژر استاندارد پاور دلیوری (USB…
نسخههای USB: فرق سرعت USB 2.0، USB 3.2 و USB4
نسخههای USB در اصل ردیفهای سرعت انتقال دادهاند، نه شکل درگاه: USB 2.0 تا ۴۸۰ مگابیت بر ثانیه، USB 3.2 تا ۲۰ گیگابیت بر ثانیه و USB4 تا…